知识脉络
按学习顺序组织的六个模块,每块都对应可运行的代码实现。
语言基础与 STL
vector / deque / priority_queue / unordered_map 的适用场景与复杂度;迭代器与引用语义、RAII 与资源管理;复杂度估算的基本方法。
- vector:连续内存,尾插均摊 O(1);中间插入/删除 O(n);扩容会使迭代器、引用、指针全部失效。
- priority_queue:默认大顶堆;小顶堆要写
greater<int>;复杂度 O(log n)。 - unordered_map:平均 O(1)、最坏 O(n)(哈希退化);键为自定义类型需提供 hash 与 ==。
- deque:双端队列,头尾插入均 O(1),SPFA 里用作队列比 vector 省事。
- RAII:资源获取即初始化;现代写法用
unique_ptr / shared_ptr管理,避免裸 new/delete。
建图与数据存储
邻接表与邻接矩阵的取舍(稀疏图用邻接表);从 CSV、OSM Overpass、在线地铁数据解析建图;节点编号与坐标投影。
- 稀疏图(m ≪ n²)用邻接表:空间 O(n+m),遍历某点所有出边 O(度);稠密图才考虑邻接矩阵 O(n²)。
- 无向边存两次(u→v 与 v→u),有向边存一次;重边一般取权值最小那条。
- 带权图常用
vector<vector<pair<int,int>>>(to, w)或 struct Edge {to, w, next}。 - 节点编号统一从 0 或 1 开始,不要混用;坐标单独存数组,画地图时再做投影。
- 解析 CSV / JSON 时先读入点表与边表再建图;缺失坐标要能兜底(否则渲染异常)。
单源最短路
Dijkstra 贪心成立的前提是边权非负;朴素版 O(n²) 适合稠密图,堆优化版 O((n+m)log n) 适合稀疏图;距离与前驱数组复原路径。
- 前提:所有边权非负。有负权必须换 Bellman-Ford / SPFA,否则贪心失效。
- 朴素 O(n²):每轮线性扫描 dis 取最小,实现最简单,稠密图反而更快。
- 堆优化 O((n+m)log n):优先队列 + 懒删除(出堆时若 d != dis[u] 则跳过)——工程首选。
- 复原路径:
pre[v]记录"最短路上的前一个点",从终点回溯到起点再反转。 - 正确性直觉:非负权时,当前最小的 dis 不可能再被别人更新,故"出堆即最终"。
负权与负环
Bellman-Ford 做 n-1 轮松弛、第 n 轮仍有更新则存在负环;SPFA 用队列减少无效松弛;注意无向图的负权边等价于负环。
- Bellman-Ford:对所有边做 n-1 轮松弛;若第 n 轮仍有边能松弛 ⇒ 存在负环,最短路无意义。
- SPFA:只把"距离被更新过的点"入队,稀疏图上通常很快;最坏仍 O(nm),竞赛中可能被卡。
- 判负环也可用"某点入队次数 > n"或"松弛轮数 > n-1"。
- 易错:无向图里出现负权边,等于可以来回走无限减小距离 ⇒ 一定构成负环。
- BF 天然按"轮"推进,很适合做动画演示(本项目 3D 分层沙盘就按轮着色)。
全源最短路
Floyd-Warshall 是以中转点 k 为阶段的矩阵 DP,O(n³);用 next / parent 矩阵复原任意两点路径;点数大时需慎用。
- 循环顺序必须是 k → i → j(k 在最外层),这是"以中转点为阶段"的 DP 顺序,写错就错。
- 转移:
dis[i][j] = min(dis[i][j], dis[i][k] + dis[k][j])。 - 复杂度 O(n³)、空间 O(n²):n ≤ 400 尚可,n 上千时改用"以每个点为源跑 Dijkstra"。
- 路径复原另存
next[i][j](i 到 j 的第一个后继),更新时同步改。 - 初始化:dis[i][i] = 0,未直接连的边为 INF;INF 要留出加法余量防止溢出(如 4e18 会溢出 ll)。
DP 进阶与建模
状压 DP 求多点巡回路线(TSP);时变交通网把边权写成出发时刻的分段函数,按时间推进做最短路查询。
- 状压 DP:
dp[s][i]= 已访问集合 s、当前停在 i 的最小代价;s 用二进制位掩码表示。 - TSP 复杂度 O(2^k · n²),k ≤ 20 左右可行;更大规模只能贪心/近似(最近邻)。
- 时变网络:边权是出发时刻的函数,状态要加一维时间,不能直接用静态最短路。
- 记忆化搜索(dfs + 缓存)写起来比递推直观,状态少时优先用。
- 本项目的多点巡回:k ≤ 12 用状压 DP 精确解,否则退化为最近邻贪心并标注差距。
关键代码速览
可直接粘到 C++ 在线运行环境 里跑的精简片段(省略头文件的部分请自行补全)。
① 邻接表建图
const int INF = 0x3f3f3f3f;             // 比 1e18 安全:相加不溢出 int
struct Edge { int to, w; };
vector<vector<Edge>> g(n + 1);          // 编号从 1 开始

void addEdge(int u, int v, int w) {     // 有向边
    g[u].push_back({v, w});
}
void addUndir(int u, int v, int w) {    // 无向边:存两次
    g[u].push_back({v, w});
    g[v].push_back({u, w});
}
② 堆优化 Dijkstra
vector<int> dis(n + 1, INF), pre(n + 1, -1);
priority_queue<pair<int,int>, vector<pair<int,int>>, greater<pair<int,int>>> pq;
dis[s] = 0; pq.push({0, s});
while (!pq.empty()) {
    auto [d, u] = pq.top(); pq.pop();
    if (d != dis[u]) continue;          // 懒删除:过期条目直接跳过
    for (auto e : g[u]) {
        int v = e.to, w = e.w;
        if (dis[v] > dis[u] + w) {
            dis[v] = dis[u] + w;
            pre[v] = u;                 // 记录前驱,用于复原路径
            pq.push({dis[v], v});
        }
    }
}
③ Floyd-Warshall 核心(注意循环顺序)
for (int k = 1; k <= n; k++)            // k 必须在最外层:以中转点为阶段
    for (int i = 1; i <= n; i++)
        for (int j = 1; j <= n; j++)
            if (dis[i][k] + dis[k][j] < dis[i][j])
                dis[i][j] = dis[i][k] + dis[k][j];
④ 状压 DP(TSP)
int FULL = 1 << n;
vector<vector<int>> dp(FULL, vector<int>(n, INF));
dp[1][0] = 0;                            // 从 0 号点出发
for (int s = 1; s < FULL; s++)
    for (int i = 0; i < n; i++) {
        if (dp[s][i] == INF || !(s >> i & 1)) continue;
        for (int j = 0; j < n; j++)
            if (!(s >> j & 1))
                dp[s | (1 << j)][j] = min(dp[s | (1 << j)][j], dp[s][i] + w[i][j]);
    }
int ans = dp[FULL - 1][0];               // 回到起点的最短巡回
易错点清单
- INF 溢出:用 1e18 做无穷大时,
dis[u] + w可能越过 long long 上限;本项目改用 4e17(远大于真实路径、又离 LLONG_MAX 很远)。 - Floyd 循环顺序写反:k 放内层就完全错了,结果看似"差不多"但不正确。
- 无向图的负权边:等价于负环,Dijkstra 会给出错误答案且不报错,很难查。
- 忘记懒删除:优先队列里旧条目不出堆也能得到正确结果,但会多做很多无用松弛。
- 重边与自环:建图时未去重会让复杂度虚高;自环一般不影响最短路但需注意判负环逻辑。
- 编号从 0 还是 1 混用:数组开 n+1 但循环到 n-1,是最常见的越界来源。
- 复原路径时 pre 未初始化:不连通的点 pre 应保持 -1,回溯时才能判断"不可达"。
编程练习
先自己写,再点开解答对照;解答代码可直接粘到 C++ 在线运行环境 里跑。
编程题 1 · 堆优化 Dijkstra(入门)
- 题目:输入 n 个点 m 条无向带权边(权值非负)与起点 s,输出 s 到每个点的最短距离,不可达输出 −1。
- 输入示例:
4 4 1表示 4 点 4 边、起点 1;随后每行u v w。 - 提示:优先队列存 (距离, 点),小顶堆;出堆时若
d != dis[u]直接跳过。
查看解答(可粘到在线运行环境)
#include <iostream>
#include <vector>
#include <queue>
using namespace std;
struct E { int to, w; };
int main() {
    int n, m, s;
    if (!(cin >> n >> m >> s)) return 0;
    vector<vector<E>> g(n + 1);
    for (int i = 0; i < m; i++) {
        int u, v, w; cin >> u >> v >> w;
        g[u].push_back({v, w});
        g[v].push_back({u, w});          // 无向边:存两次
    }
    const int INF = 1e9;
    vector<int> dis(n + 1, INF);
    priority_queue<pair<int,int>, vector<pair<int,int>>, greater<pair<int,int>>> pq;
    dis[s] = 0; pq.push({0, s});
    while (!pq.empty()) {
        auto [d, u] = pq.top(); pq.pop();
        if (d != dis[u]) continue;       // 懒删除
        for (auto e : g[u])
            if (dis[e.to] > dis[u] + e.w) {
                dis[e.to] = dis[u] + e.w;
                pq.push({dis[e.to], e.to});
            }
    }
    for (int i = 1; i <= n; i++)
        cout << (dis[i] == INF ? -1 : dis[i]) << (i == n ? "" : " ");
    return 0;
}
编程题 2 · 判断负环(Bellman-Ford)
- 题目:给定 n 点 m 条有向边(权值可为负),判断图中是否存在从起点可达的负环,有则输出 YES,否则输出最短路长度。
- 提示:做 n−1 轮松弛后,再对所有边检查一次;若仍能松弛 ⇒ 存在负环。
- 易错:无向图里的负权边等价于负环;INF 要留足加法余量,别溢出。
查看解答(可粘到在线运行环境)
#include <iostream>
#include <vector>
using namespace std;
struct E { int u, v, w; };
int main() {
    int n, m, s;
    if (!(cin >> n >> m >> s)) return 0;
    vector<E> es;
    for (int i = 0; i < m; i++) {
        int u, v, w; cin >> u >> v >> w;
        es.push_back({u, v, w});
    }
    const long long INF = 4e17;          // 远离 LLONG_MAX,防止 dis+w 溢出
    vector<long long> dis(n + 1, INF);
    dis[s] = 0;
    for (int i = 1; i <= n - 1; i++) {
        bool any = false;
        for (auto e : es)
            if (dis[e.u] != INF && dis[e.v] > dis[e.u] + e.w) {
                dis[e.v] = dis[e.u] + e.w; any = true;
            }
        if (!any) break;                 // 提前收敛
    }
    for (auto e : es)                    // 第 n 轮:还能松弛就是负环
        if (dis[e.u] != INF && dis[e.v] > dis[e.u] + e.w) {
            cout << "YES" << endl;
            return 0;
        }
    cout << (dis[n] == INF ? -1 : dis[n]) << endl;
    return 0;
}
编程题 3 · Floyd 求全源最短路(小图)
- 题目:n ≤ 100,给定邻接矩阵(0 表示自己到自己、−1 表示无边),求任意两点间最短距离。
- 提示:三重循环,k(中转点)必须在最外层;初始化 dis[i][i] = 0。
- 扩展:想复原路径,可另存 next[i][j] 表示 i→j 的第一个后继点。
查看解答(可粘到在线运行环境)
#include <iostream>
#include <vector>
#include <algorithm>
using namespace std;
int main() {
    int n;
    if (!(cin >> n)) return 0;
    const int INF = 1e9;
    vector<vector<int>> dis(n, vector<int>(n, INF));
    for (int i = 0; i < n; i++)
        for (int j = 0; j < n; j++) {
            int w; cin >> w;
            if (i == j) dis[i][j] = 0;
            else if (w >= 0) dis[i][j] = w;
        }
    for (int k = 0; k < n; k++)              // k 必须在最外层
        for (int i = 0; i < n; i++)
            for (int j = 0; j < n; j++)
                if (dis[i][k] + dis[k][j] < dis[i][j])
                    dis[i][j] = dis[i][k] + dis[k][j];
    for (int i = 0; i < n; i++) {
        for (int j = 0; j < n; j++)
            cout << (dis[i][j] == INF ? -1 : dis[i][j]) << (j + 1 == n ? "" : " ");
        cout << endl;
    }
    return 0;
}
算法对照
同一份图数据下的选型依据,也是本项目六种实现并存的原因。
| 算法 | 适用场景 | 时间复杂度 | 负权 | 要点 |
|---|---|---|---|---|
| Dijkstra(朴素) | 单源、非负权、稠密图 | O(n²) | 不支持 | 每轮线性扫描取最小,实现最简 |
| Dijkstra(堆优化) | 单源、非负权、稀疏图 | O((n+m) log n) | 不支持 | 优先队列 + 懒删除,工程首选 |
| Bellman-Ford | 单源、含负权、需判负环 | O(nm) | 支持,可判负环 | 按轮松弛,天然适合做动画演示 |
| SPFA | 单源、含负权 | 平均 O(km),最坏 O(nm) | 支持,可判负环 | 队列优化,稀疏图上常最快 |
| Floyd-Warshall | 全源最短路 | O(n³) | 支持(无负环) | 矩阵 DP,点数 > 400 时开销显著 |
| 状压 DP(TSP) | 多点巡回路线 | O(2^k · n²) | — | k 为必经点数量,指数级只适合小规模 |
实测参考(随机图 3000 点、m = 5n):朴素 Dijkstra 13.3 ms、堆优化 0.66 ms、SPFA 0.30 ms、Bellman-Ford 0.57 ms。
实践项目:SP-Shortest
以真实城市地铁网络与 OSM 路网为数据源的完整实现,已进入云服务器运行。
单源最短路四件套
朴素 Dijkstra、堆优化 Dijkstra、Bellman-Ford(含负环判定)、SPFA,支持逐节点输出距离与前驱路径。
Floyd-Warshall 全源
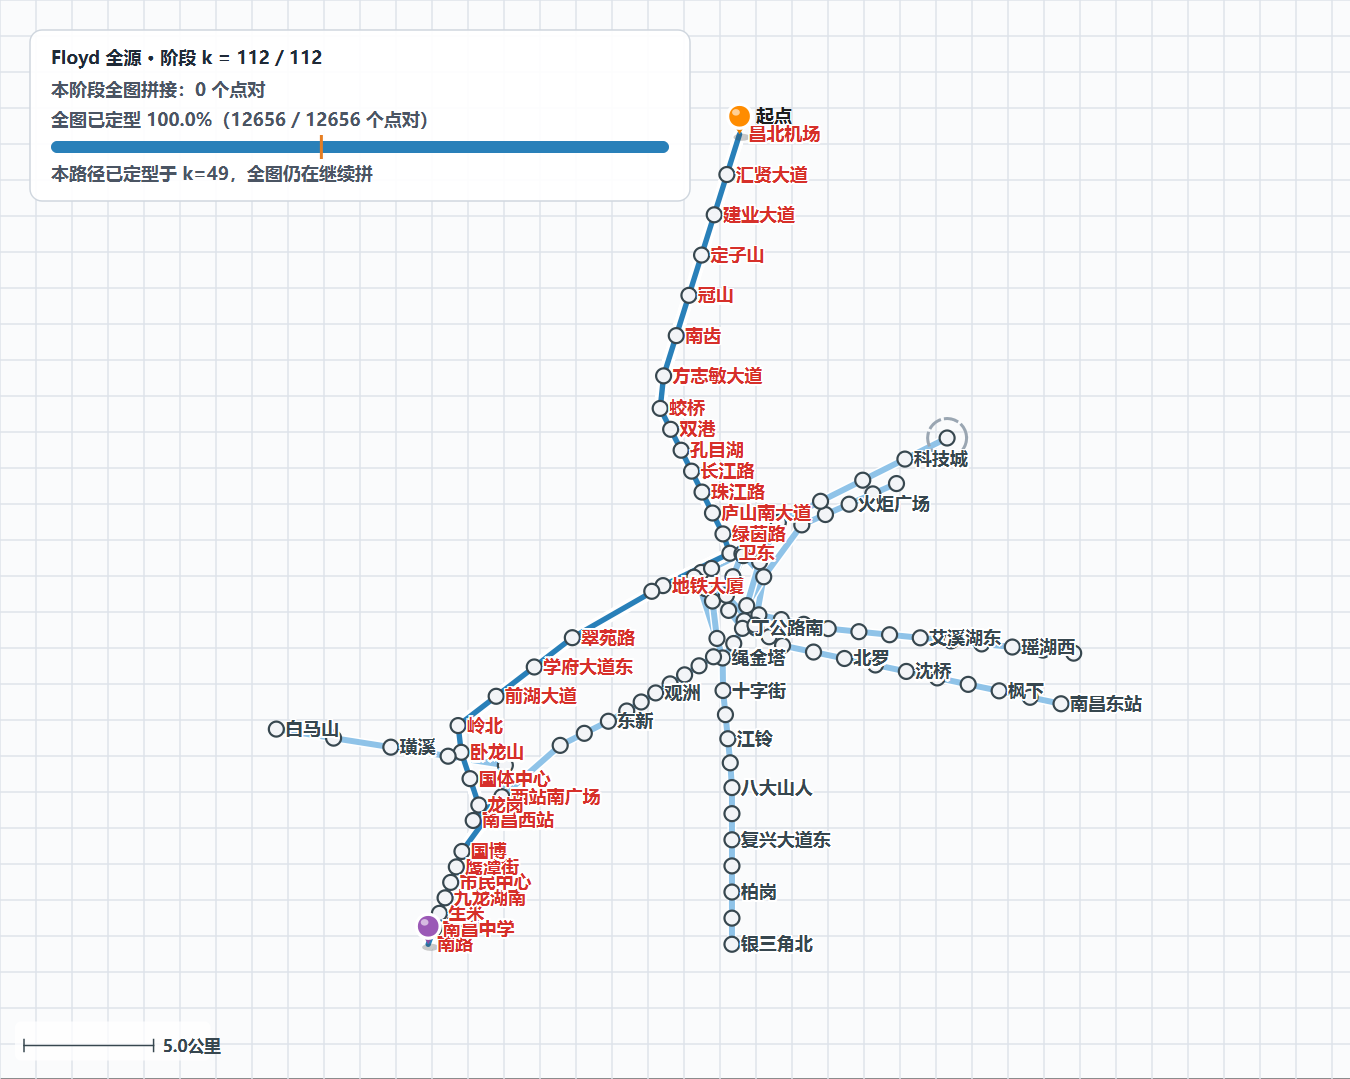
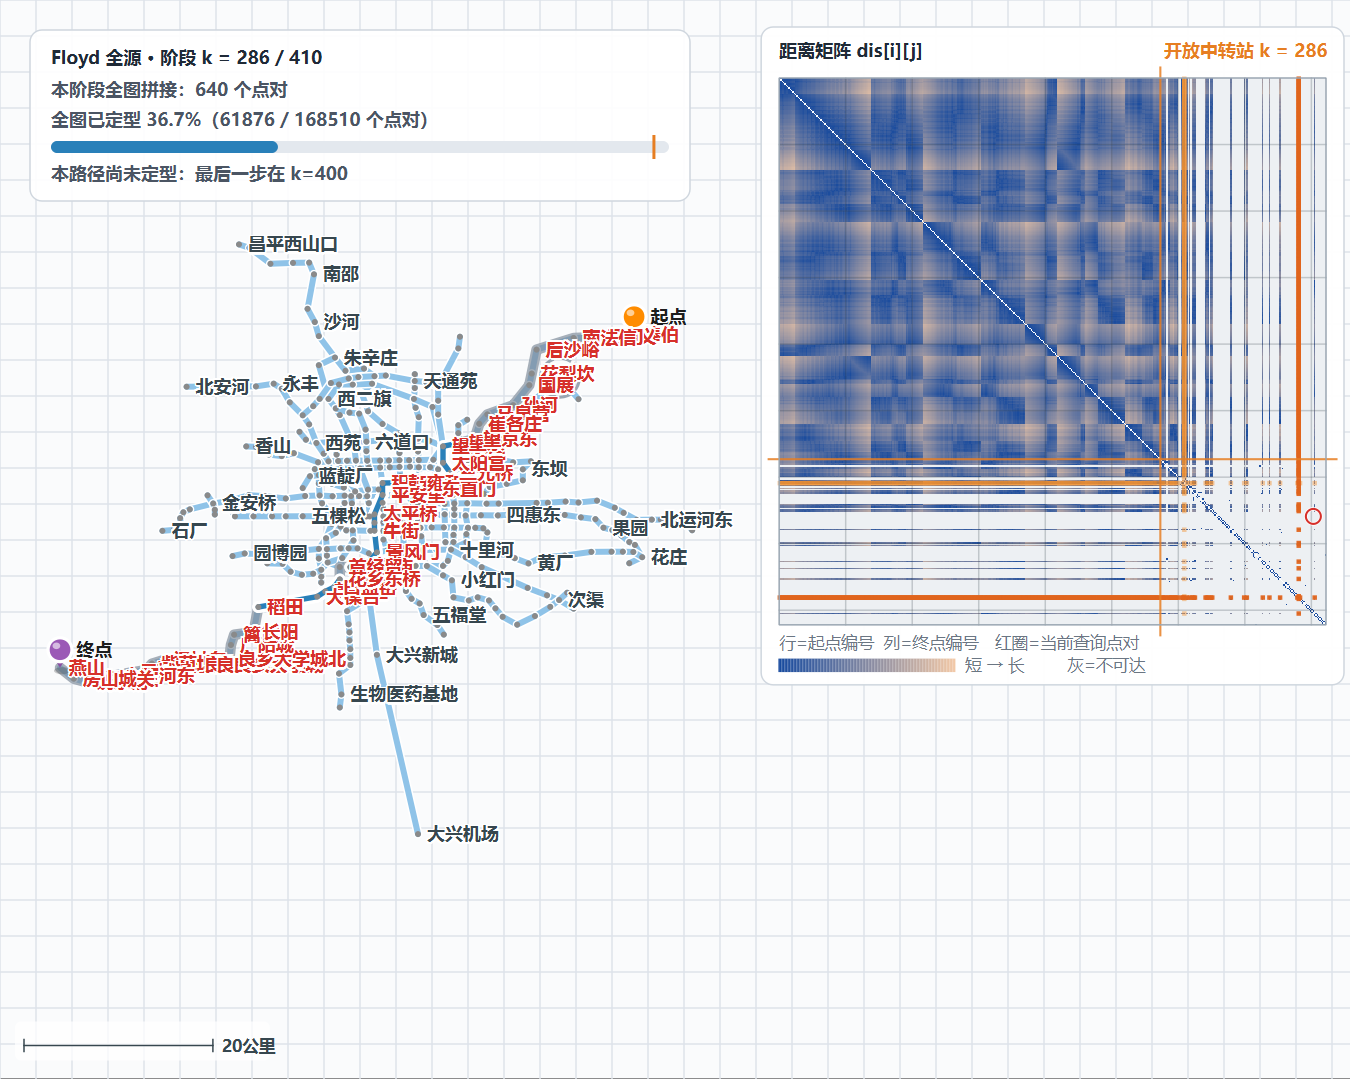
矩阵式动态规划求任意两点最短距离与路径,配"矩阵舞台"动画逐步展示 k 轮松弛过程。
多点巡回 TSP
状压 DP 求访问多个目标点的最小耗时巡回路线,适合地铁"打卡路线"场景。
时变与分层图最短路
分层图最短路:状态扩展为 (站点, 层)。换乘模式以线路为层、跨线加换乘惩罚并给出换乘点;时变模式以时段为层(早高峰 7-9 / 平峰 / 夜间),查询指定出发时刻的最优路线。
真实数据接入
在线获取高德地铁图线路数据、OSM Overpass 真实路网,也支持本地 CSV / 文本图导入。
Qt 动画可视化
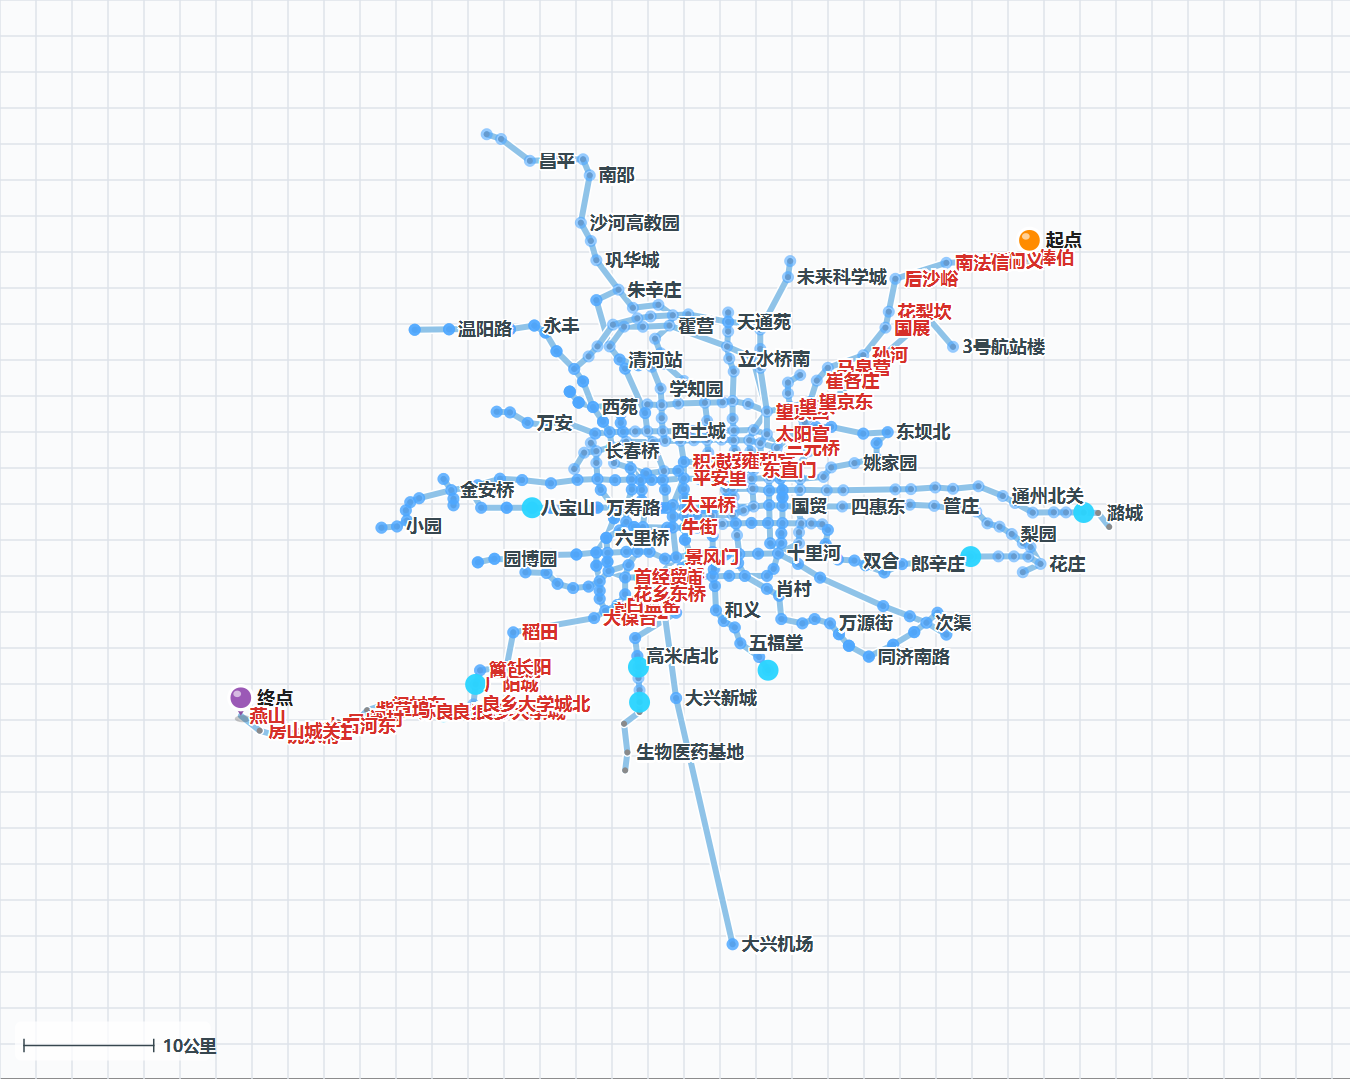
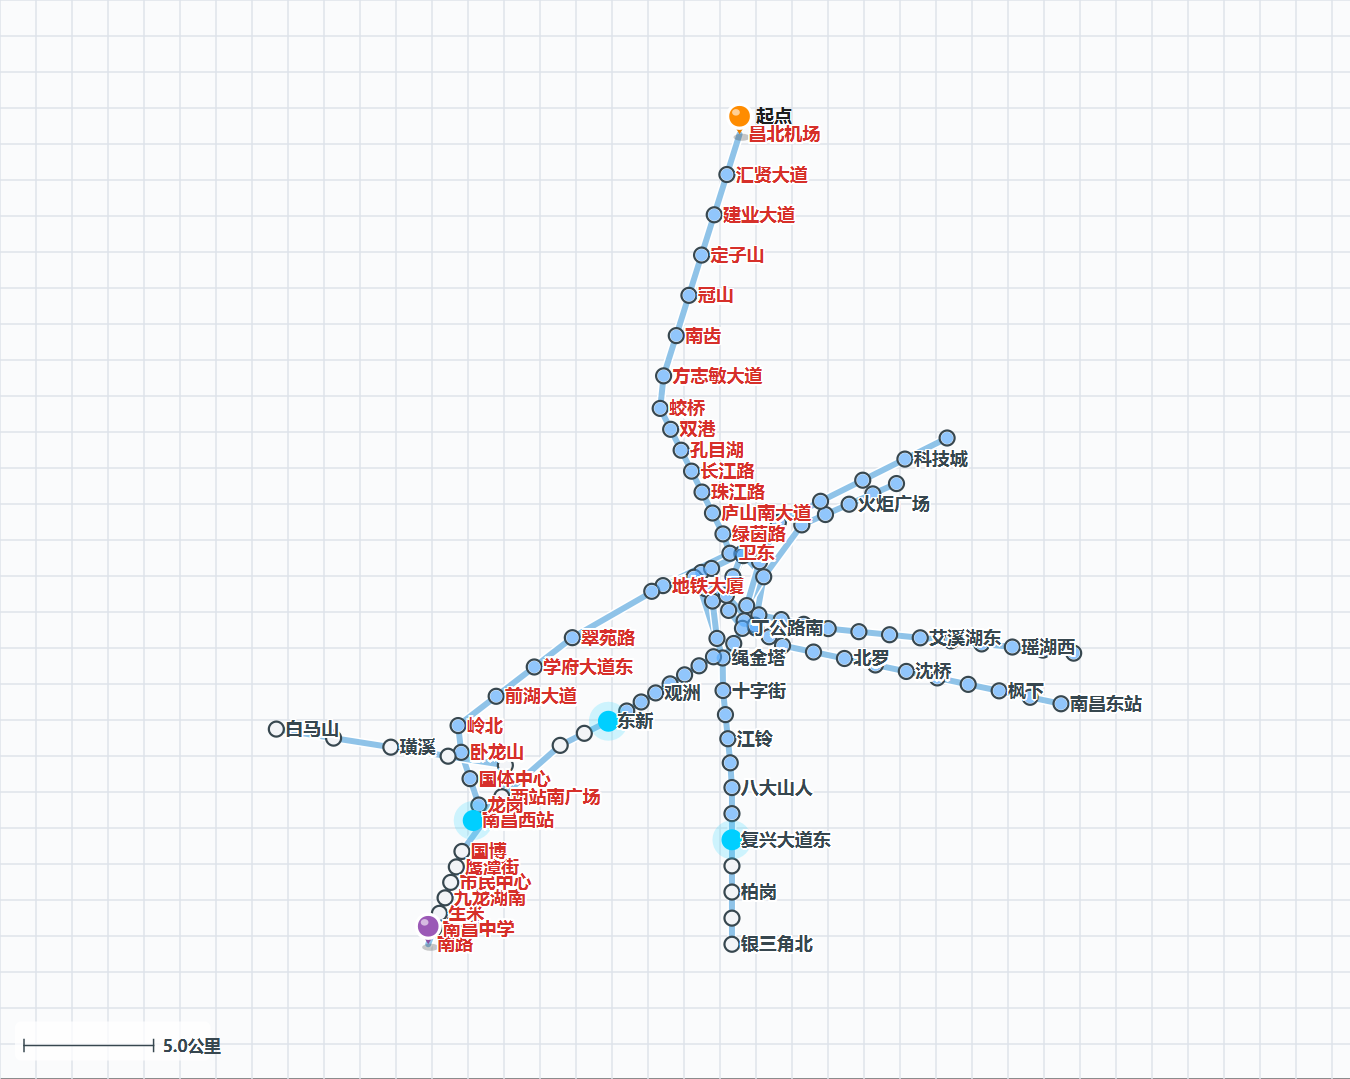
Bellman-Ford 按轮扩散动画、Floyd 全图拼装进度、任意两点路径高亮与节点标签。
可视化成果
以下截图由 Qt 可视化程序渲染后随项目一并上传。
文档、源码与运行
两份讲解文档提供网页版在线阅读与 Word 下载;源码打包为 tar.gz;Linux 命令行版已编译。
| 项目 | 值 |
|---|---|
| 服务器目录 | /opt/sp_shortest |
| 可执行文件 | /opt/sp_shortest/shortest(Linux x86-64,命令行菜单式) |
| 构建脚本 | Windows build.bat(MinGW) / Linux build_linux.sh(g++) |
| Qt 图形界面 | qtview 为 Windows 桌面组件,服务器无图形环境,云端提供命令行版 |
# 在服务器上运行(菜单式命令行)
cd /opt/sp_shortest && ./shortest

# 从源码重新编译 Linux 版
cd /opt/sp_shortest && bash build_linux.sh
工程经验与踩坑
实际开发中记录下来的问题,按主题分类。
算法与对拍
- 无向图带负权边等价于负环:生成含负权的随机图时必须转为有向,否则任何最短路算法都会判定负环。
- 对拍校验的边界:起点等于终点时,路径复原返回单点,不能用"路径权值和 == dis"校验,应改为判断 dis == 0。
- 一致性验证:正权场景下五算法互比、负权场景 SPFA 与 Bellman-Ford 互比、负环必须被检出,三类用例缺一不可。
跨平台与构建
- 平台隔离:windows.h / wininet / Sleep / GetTickCount 一律用
#ifdef _WIN32包裹,非 Windows 分支用 curl + popen 下载、sleepMs / tickMs 替代。 - Windows 链接:build.bat 需显式
-lwininet,否则 HTTP 抓取部分链接失败。 - 命令行陷阱:
findstr无匹配时退出码为 1,会截断 && 命令链,容易误判编译失败。
Qt 可视化
- 运行依赖:直接双击 exe 报 0xC0000135 时,是缺 Qt 动态库,需把
C:\Qt\6.8.0\mingw_64\bin加入 PATH。 - 代码位置:UI 主逻辑集中在头文件(main_window.h / map_view.h),同名 .cpp 多为占位,搜索时不要只看 .cpp。
- 动画节拍:动画总时长需按算法轮数自适应(如 max(3.5s, 0.22s × 轮数)),否则轮数多时每轮一闪而过无法观察。
- 3D 透明度:着色器未开启混合,QColor 的 alpha 无效,"半透明"必须用 RGB 预混色模拟。
代码组织
- 自检钩子:启动自检代码(环境变量触发的无头回归)从构造函数抽出到独立头文件,在类定义之后 include,行为不变但主文件体积减半。
- 模块拆分:随机图生成、对拍验证、性能基准、教学演示各自独立成模块,主菜单统一入口调用。